· 前瞻概念
TACT Relay记录动作与接触
开放掌托环承载曲面相机舱,与双指触觉组件共同构成手持示教终端,探索为机器人团队记录同步视觉、运动、夹距与接触数据。
原创设计作品 · 样机验证待进行
查看设计海报 ↗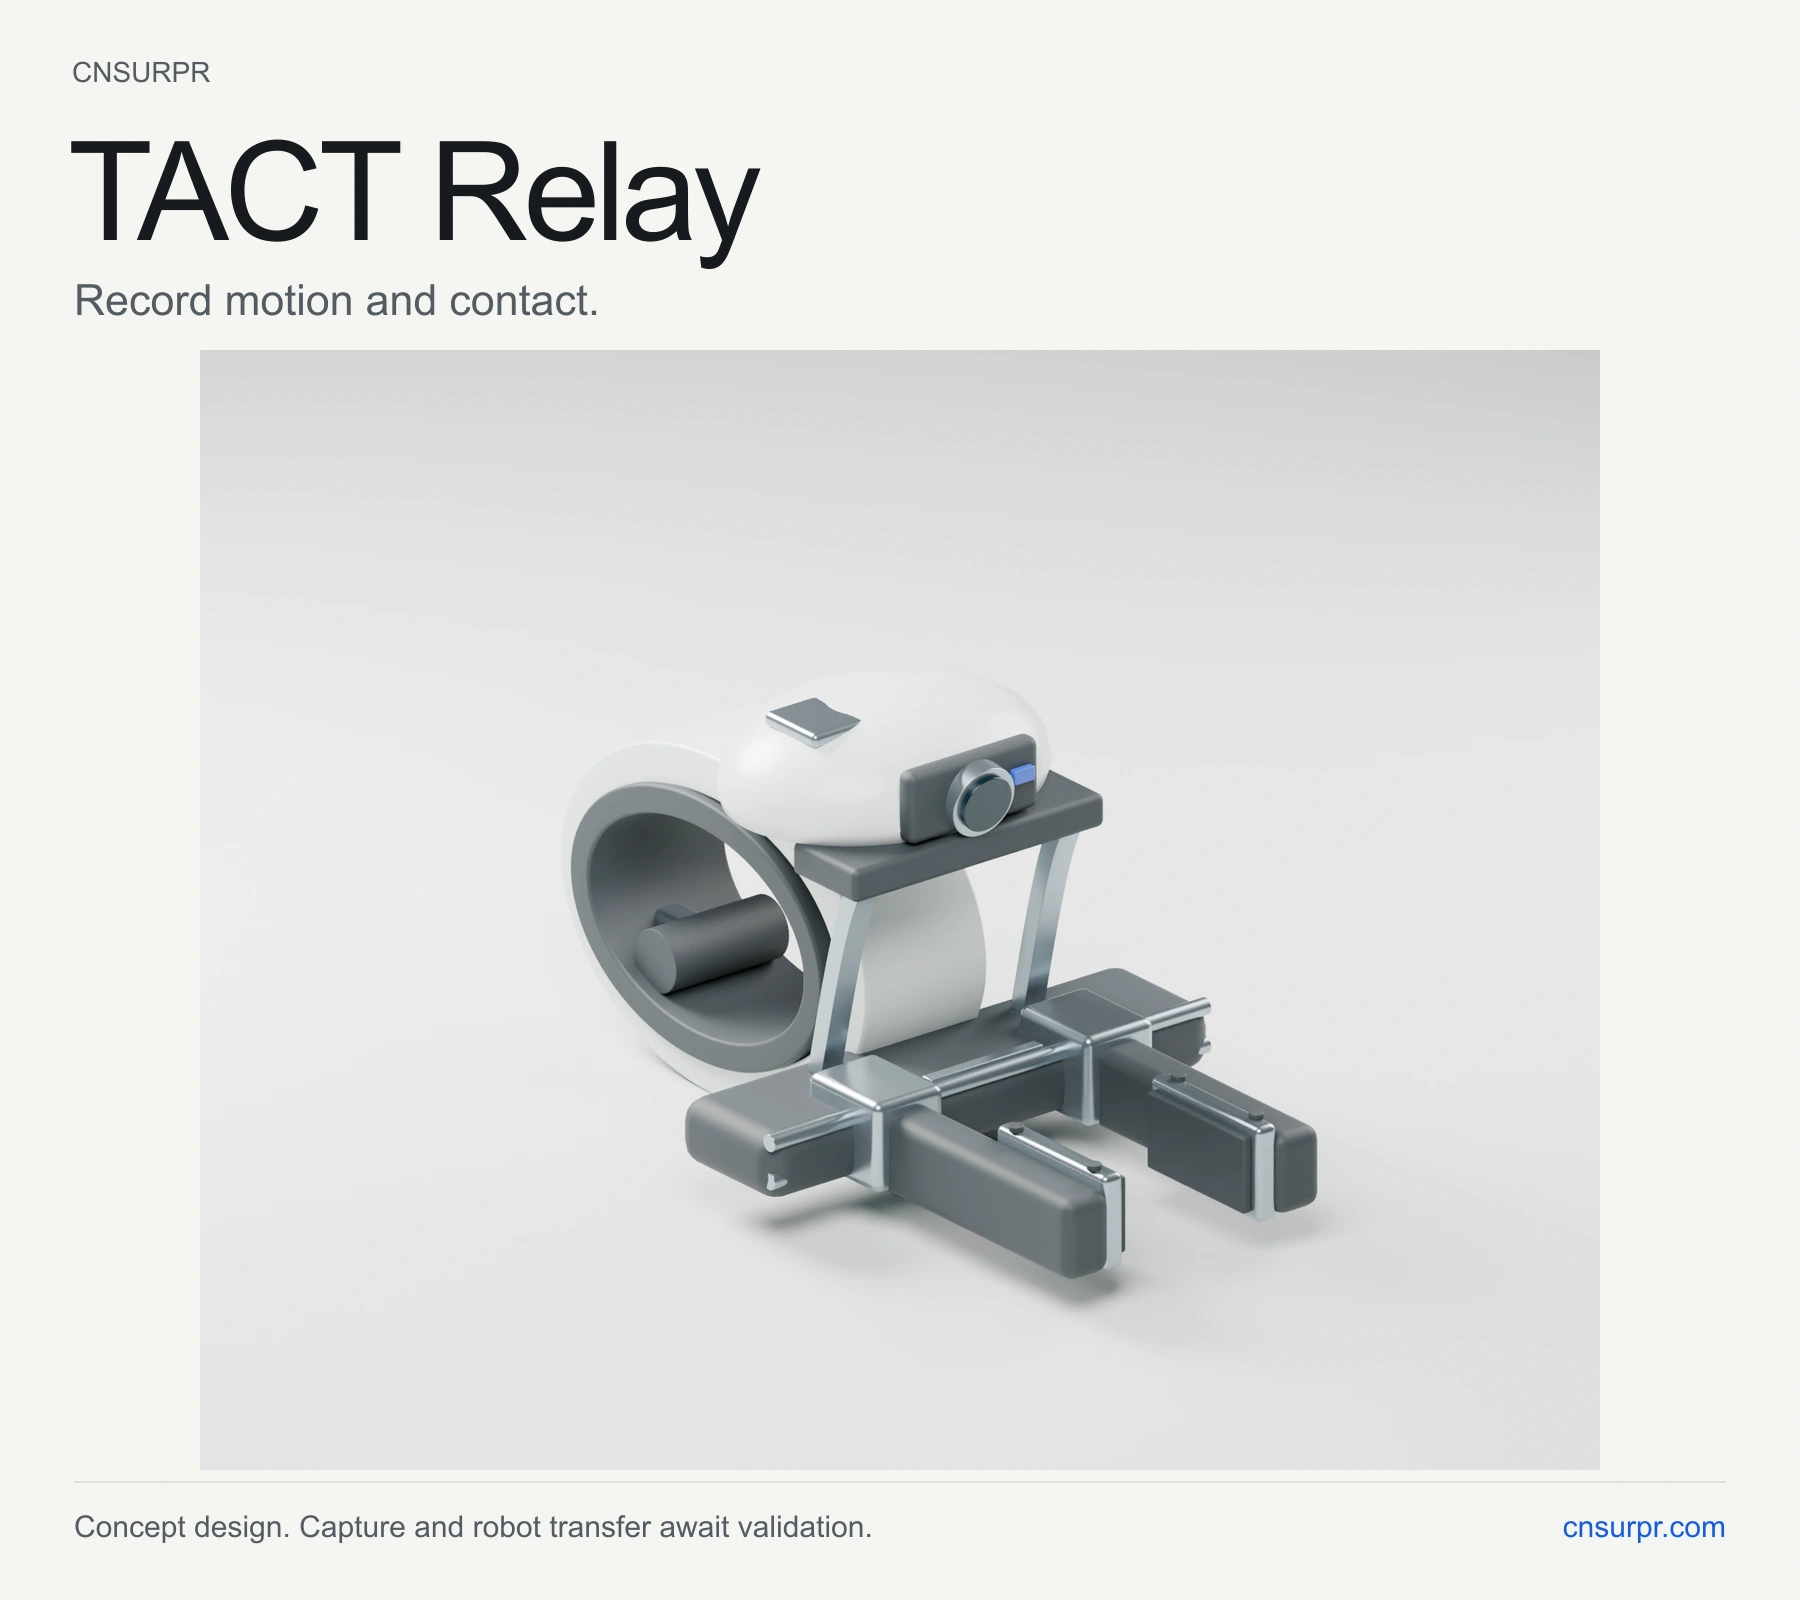
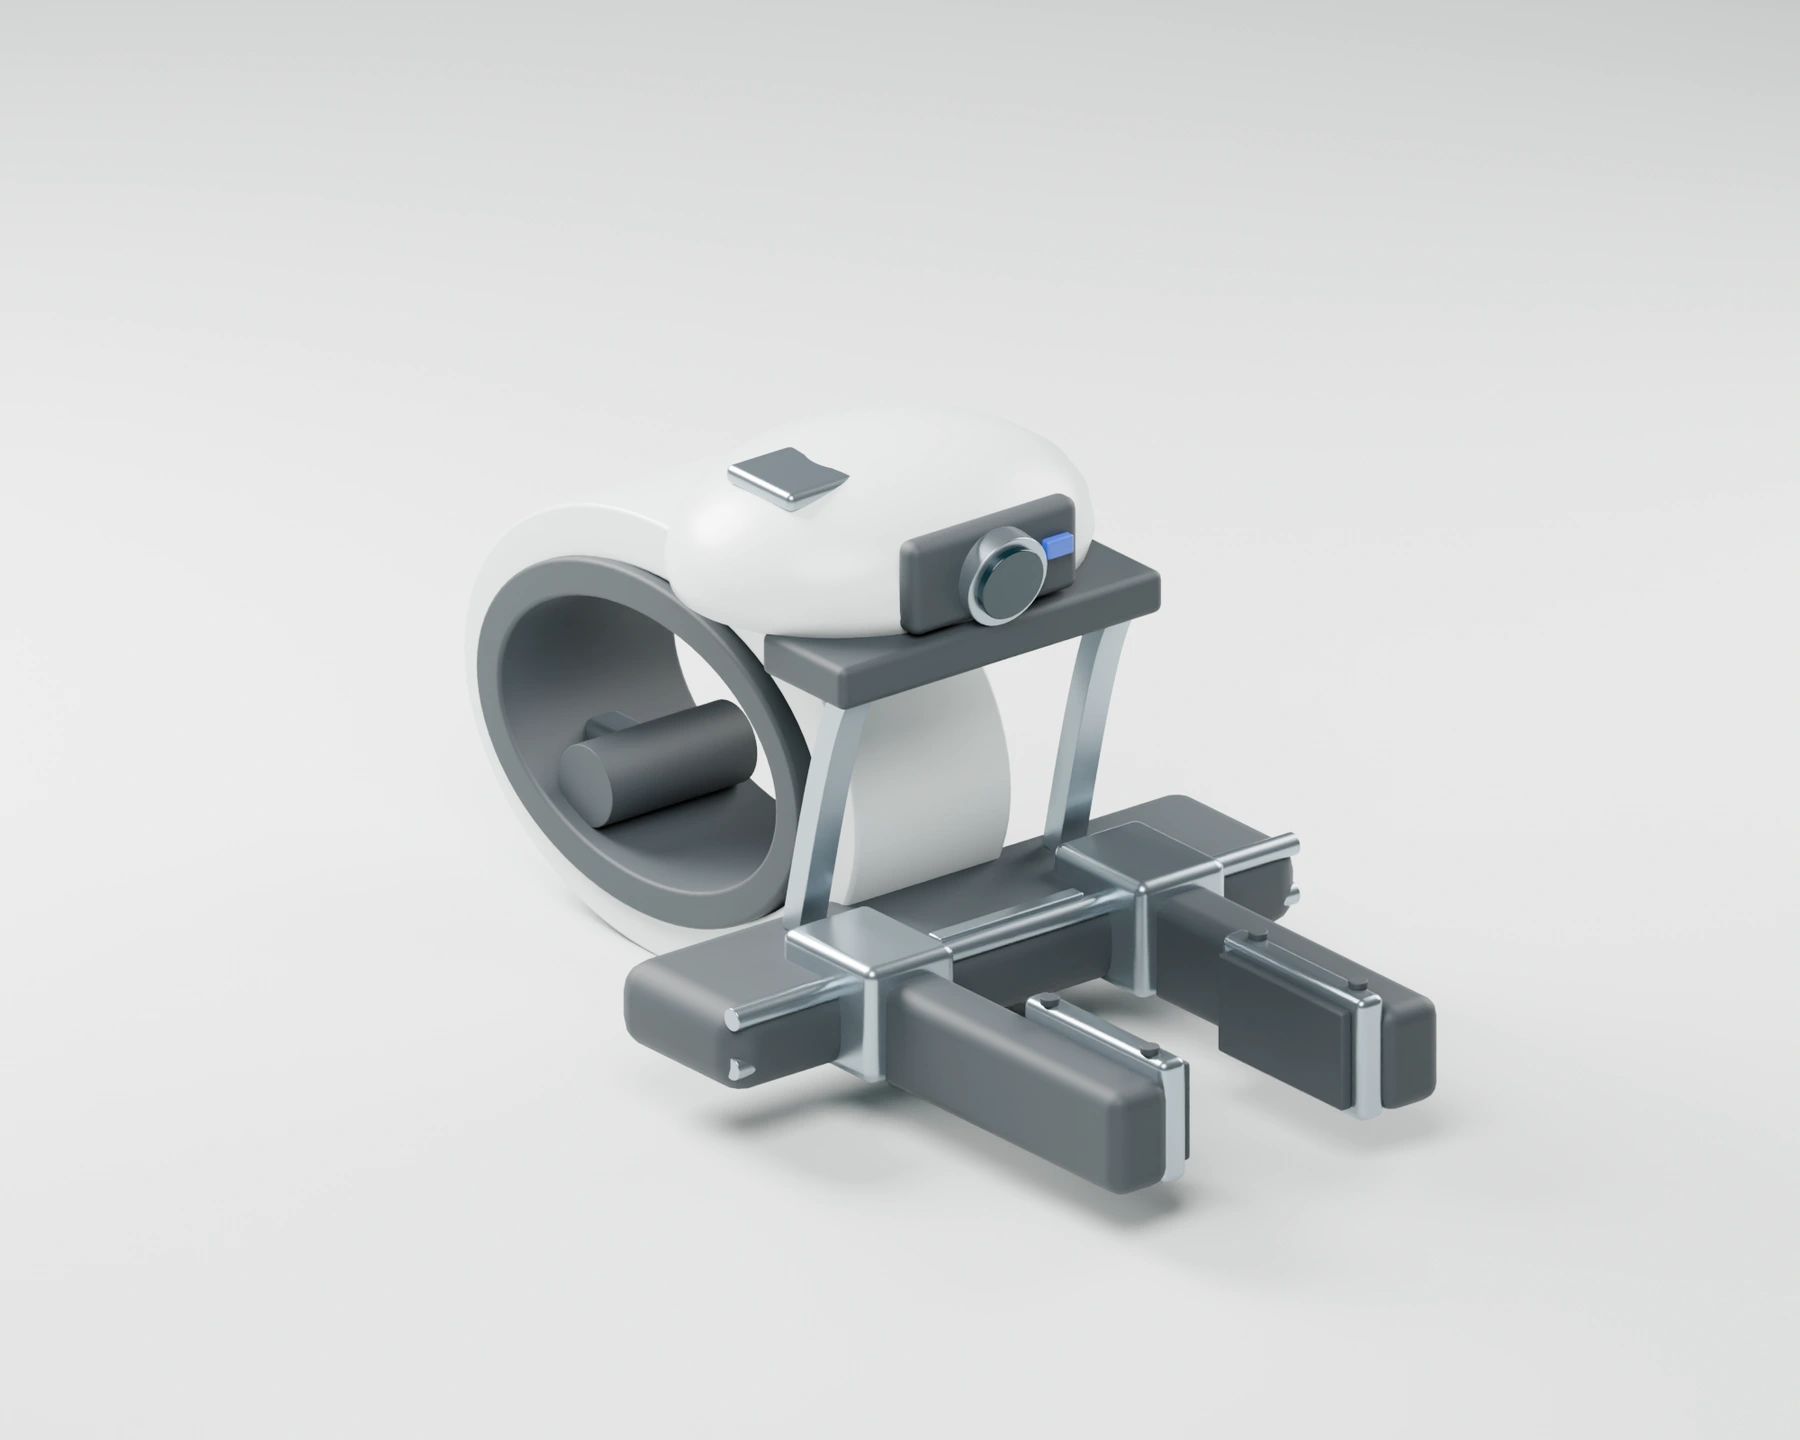 外观研究 · 1.3
拖动旋转,或使用按钮操作。无自动动画。几何仅表达设计意图,不代表装配与工程验证。
为什么提前布局这个方向?
机器人学习需要同时保留可见动作与接触状态的可用演示。工业装机、商业示教系统及开放触觉工具支持继续探索较小的采集终端,但不能证明这款设备的直接需求。
需要验证的产品优势
拟以接触卡匣重复定位、校准记录绑定及逐次示教质量回执形成价值。减少无效数据和缩短维修后恢复时间是比较目标,当前没有已实测的优势或已建立的壁垒。
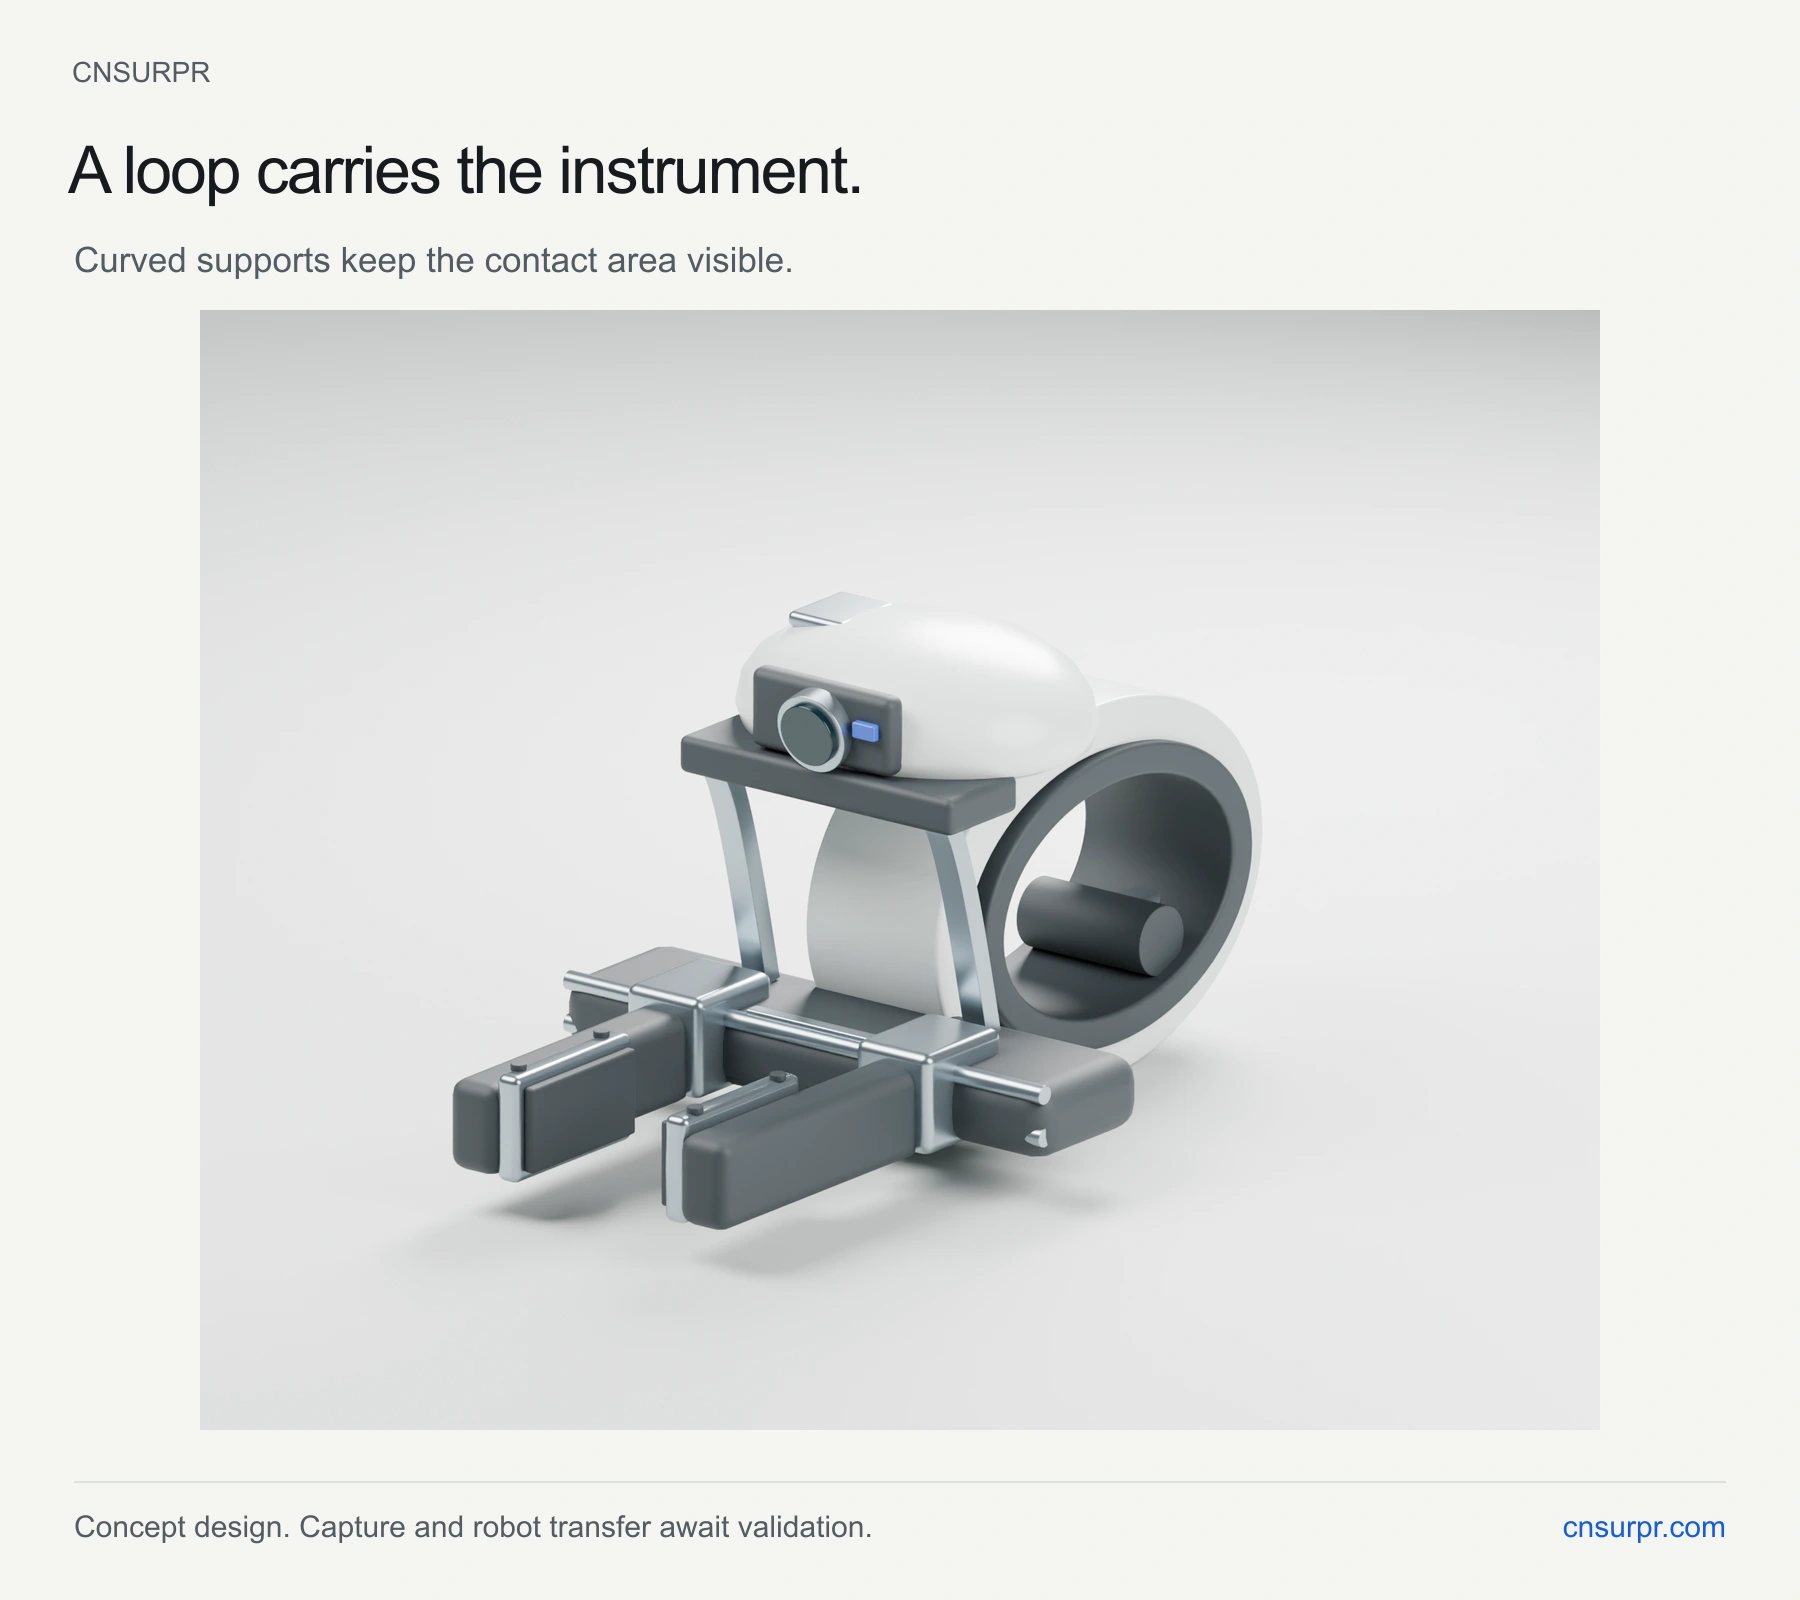
带实际承托的开放掌环
相机舱由曲面金属桥承托,手掌净空与支承强度需工程验证。
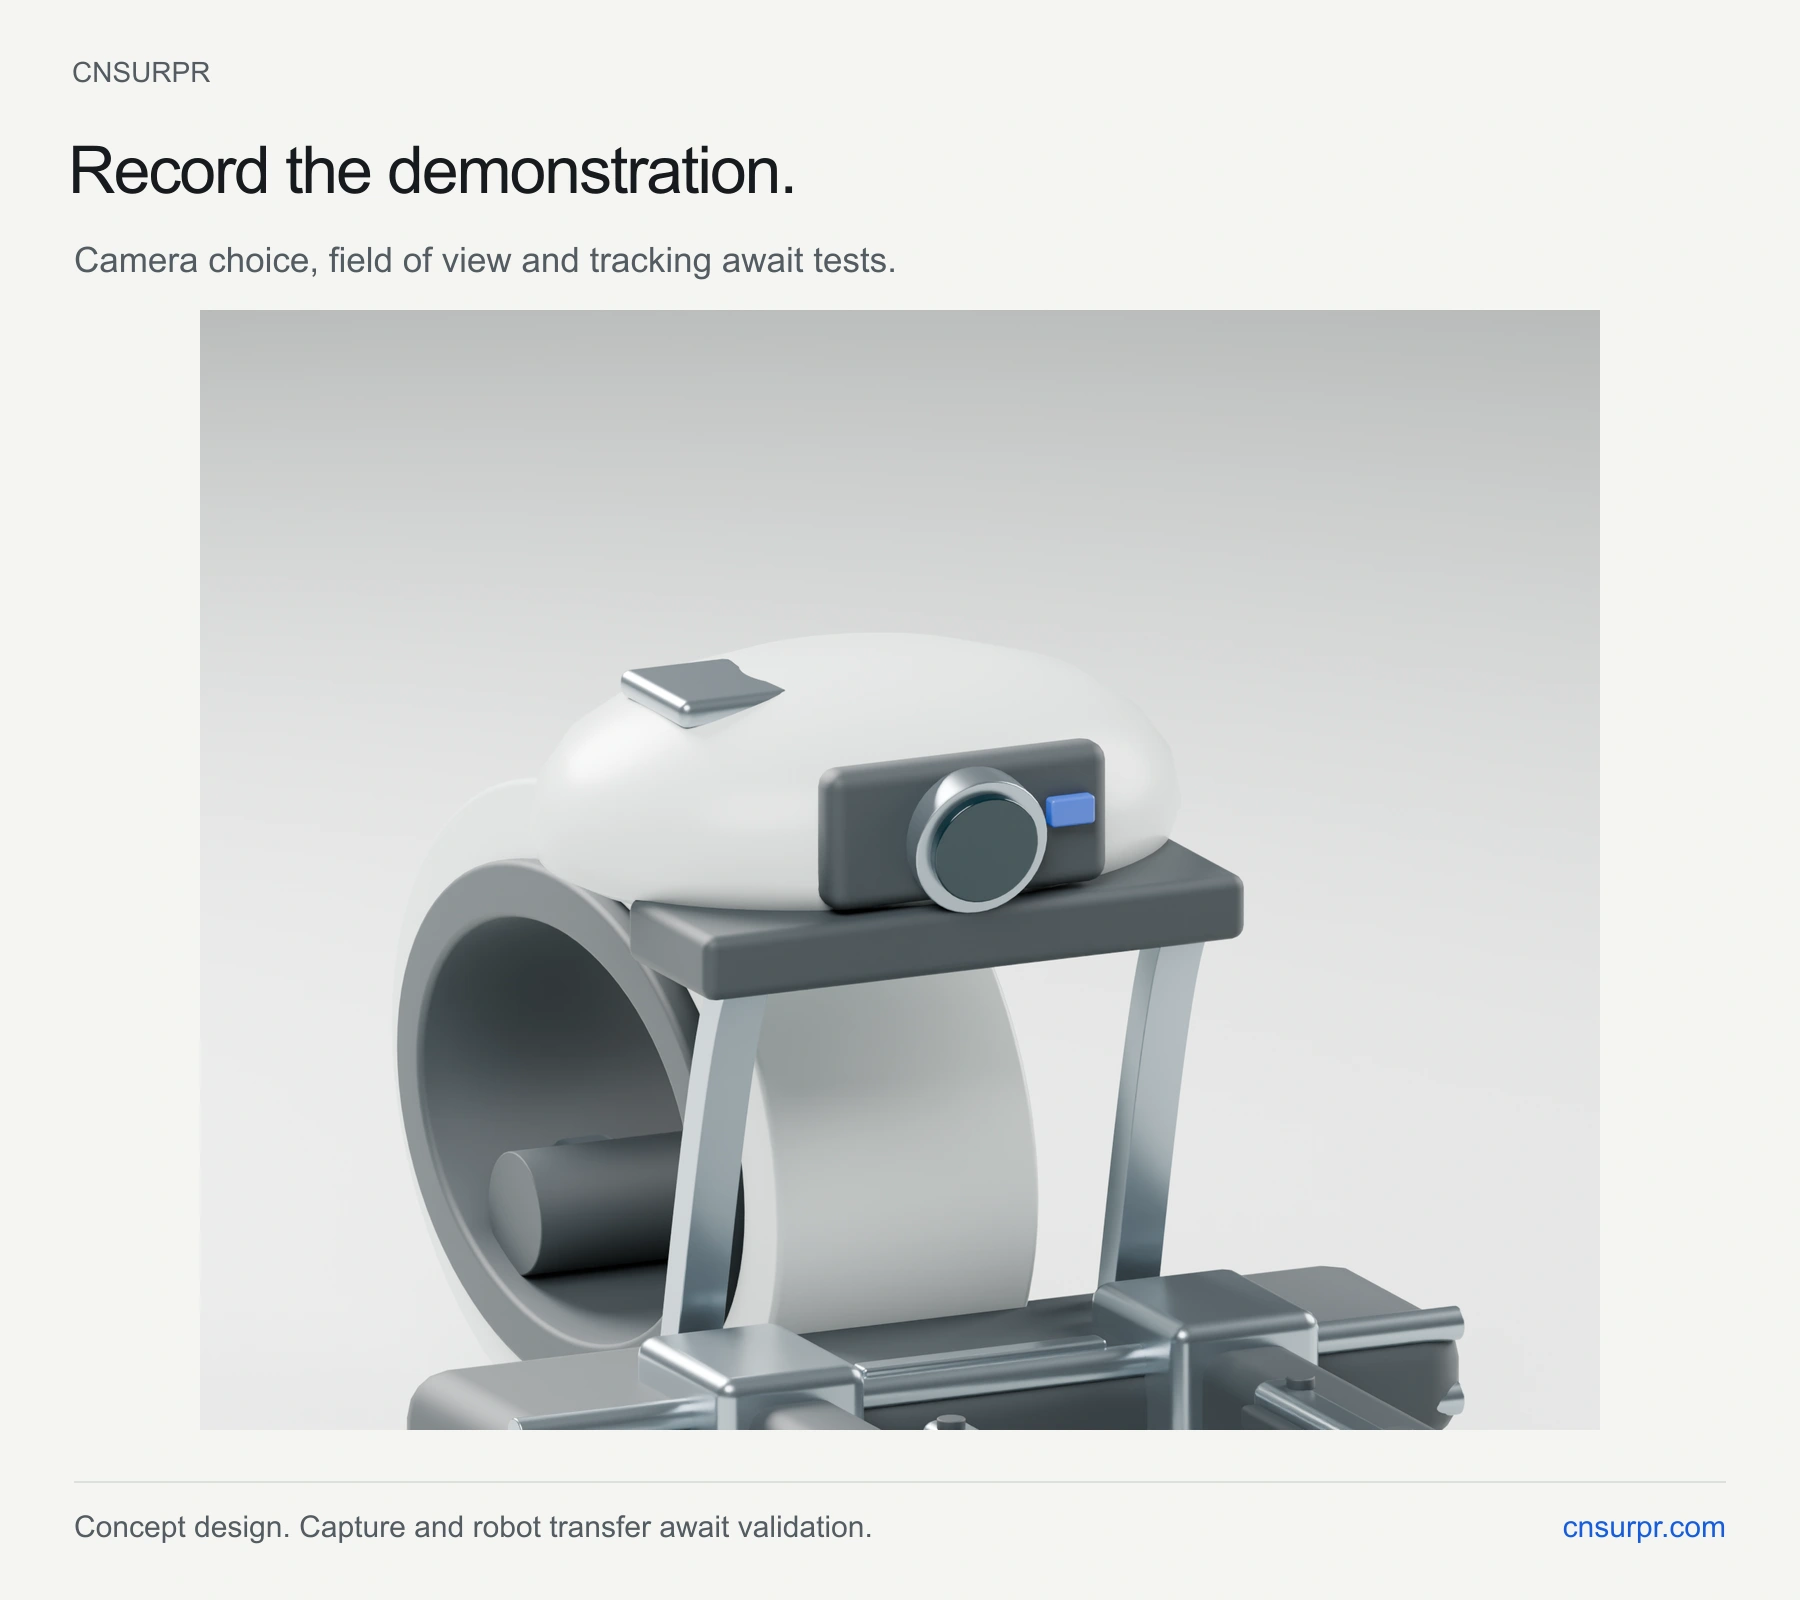
观察示教过程
前端窗口表达RGB观察路线,镜头、视场、IMU标定和跟踪尚未测试。
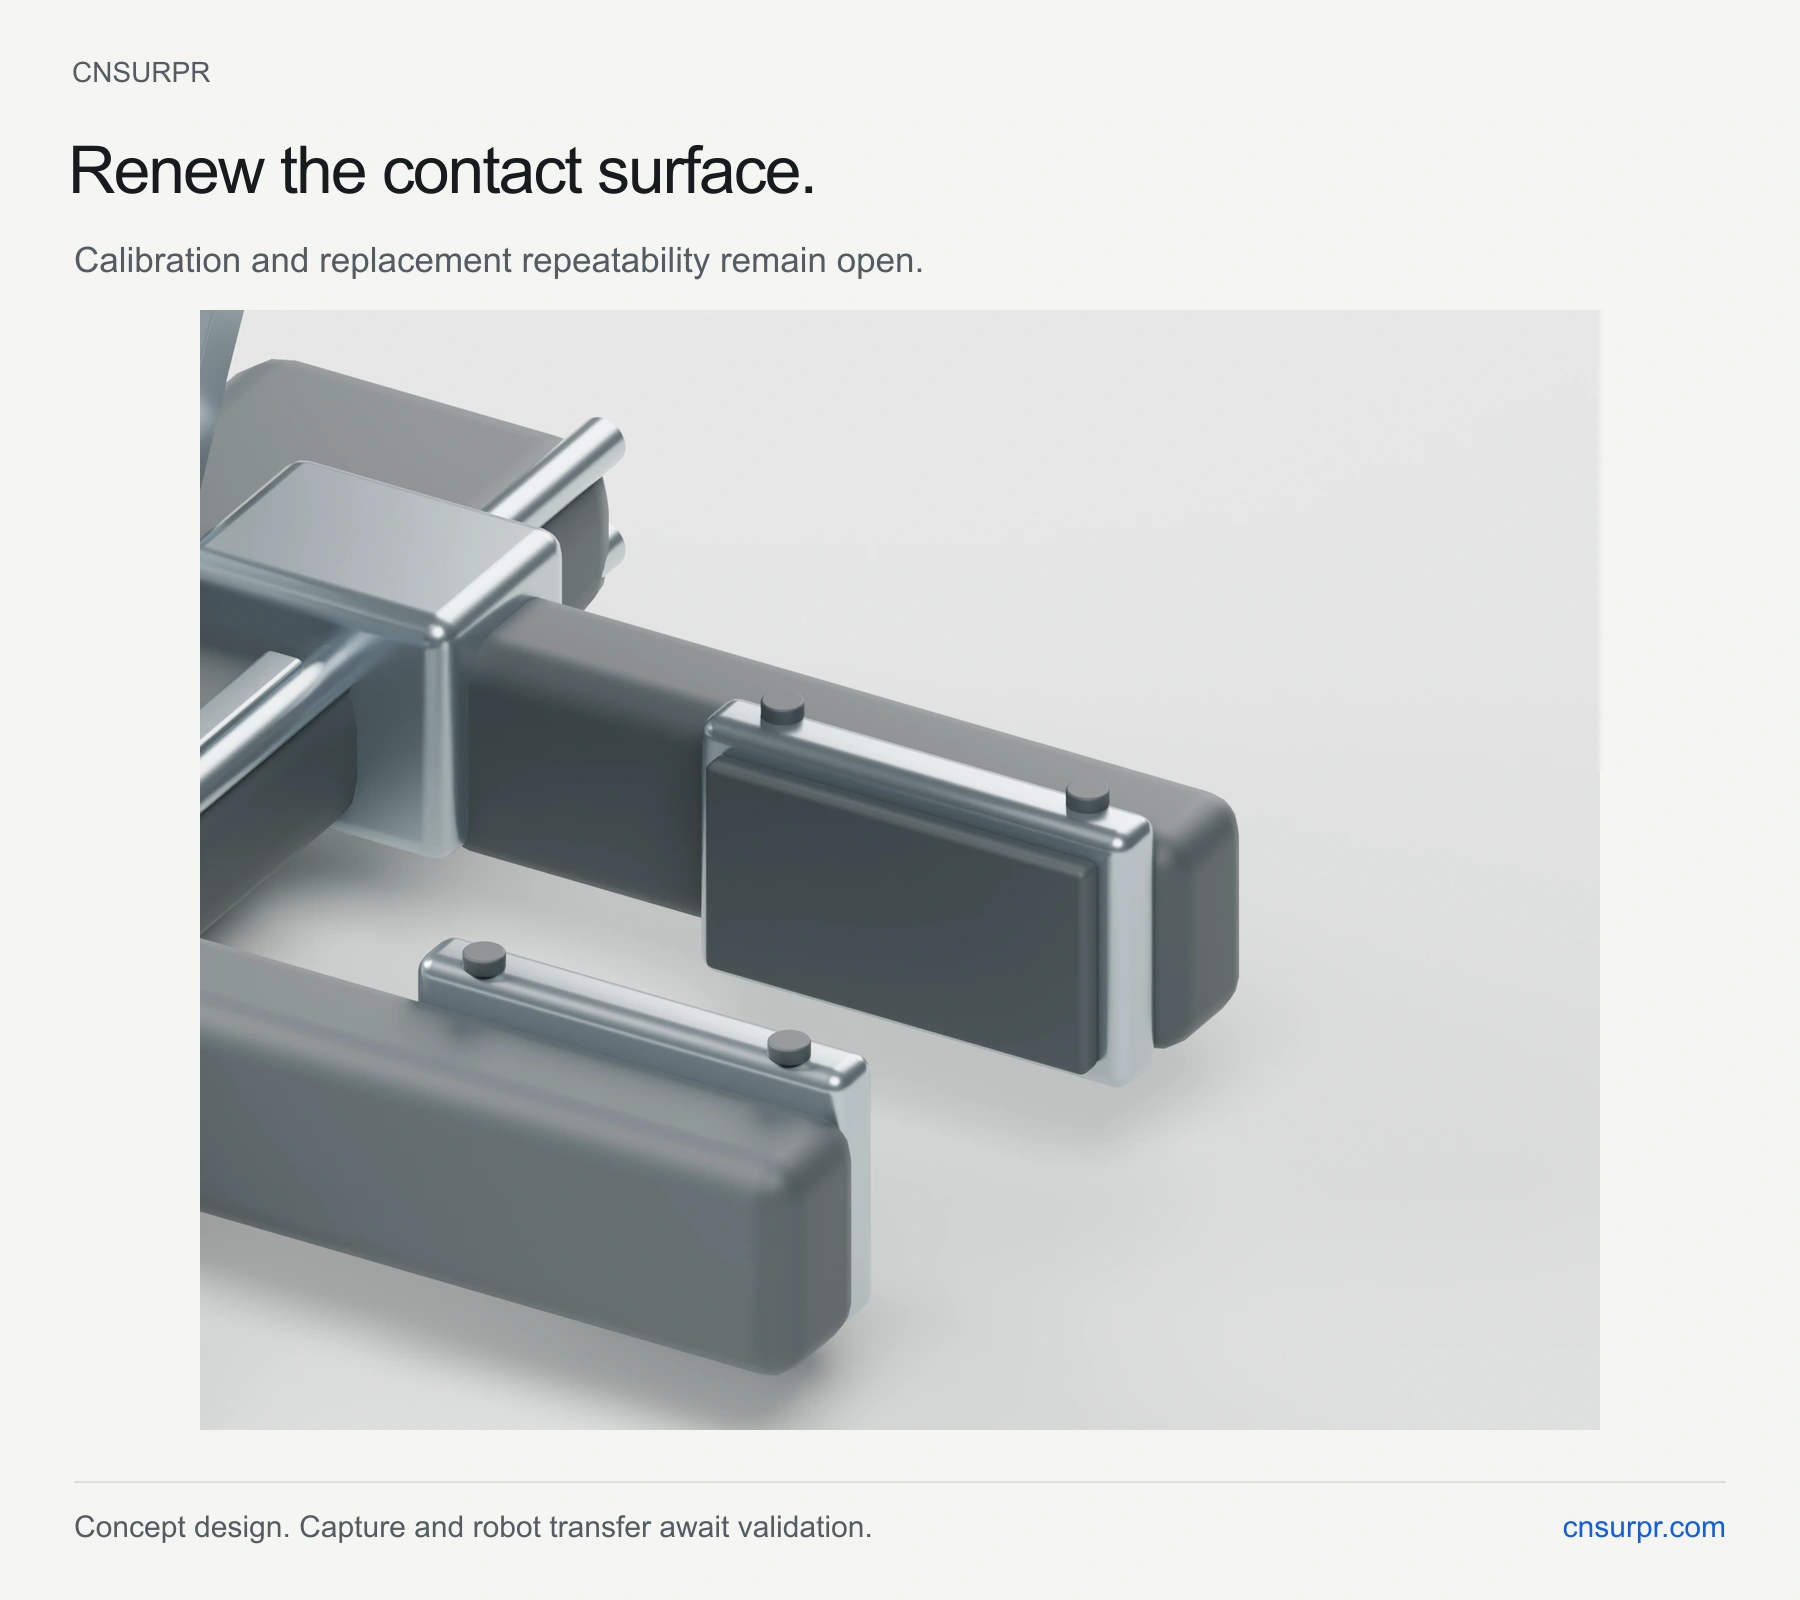
维护接触面
可换皮肤与载体表达检修路线,触点布局、法向/剪切标定和重装重复性均未定。
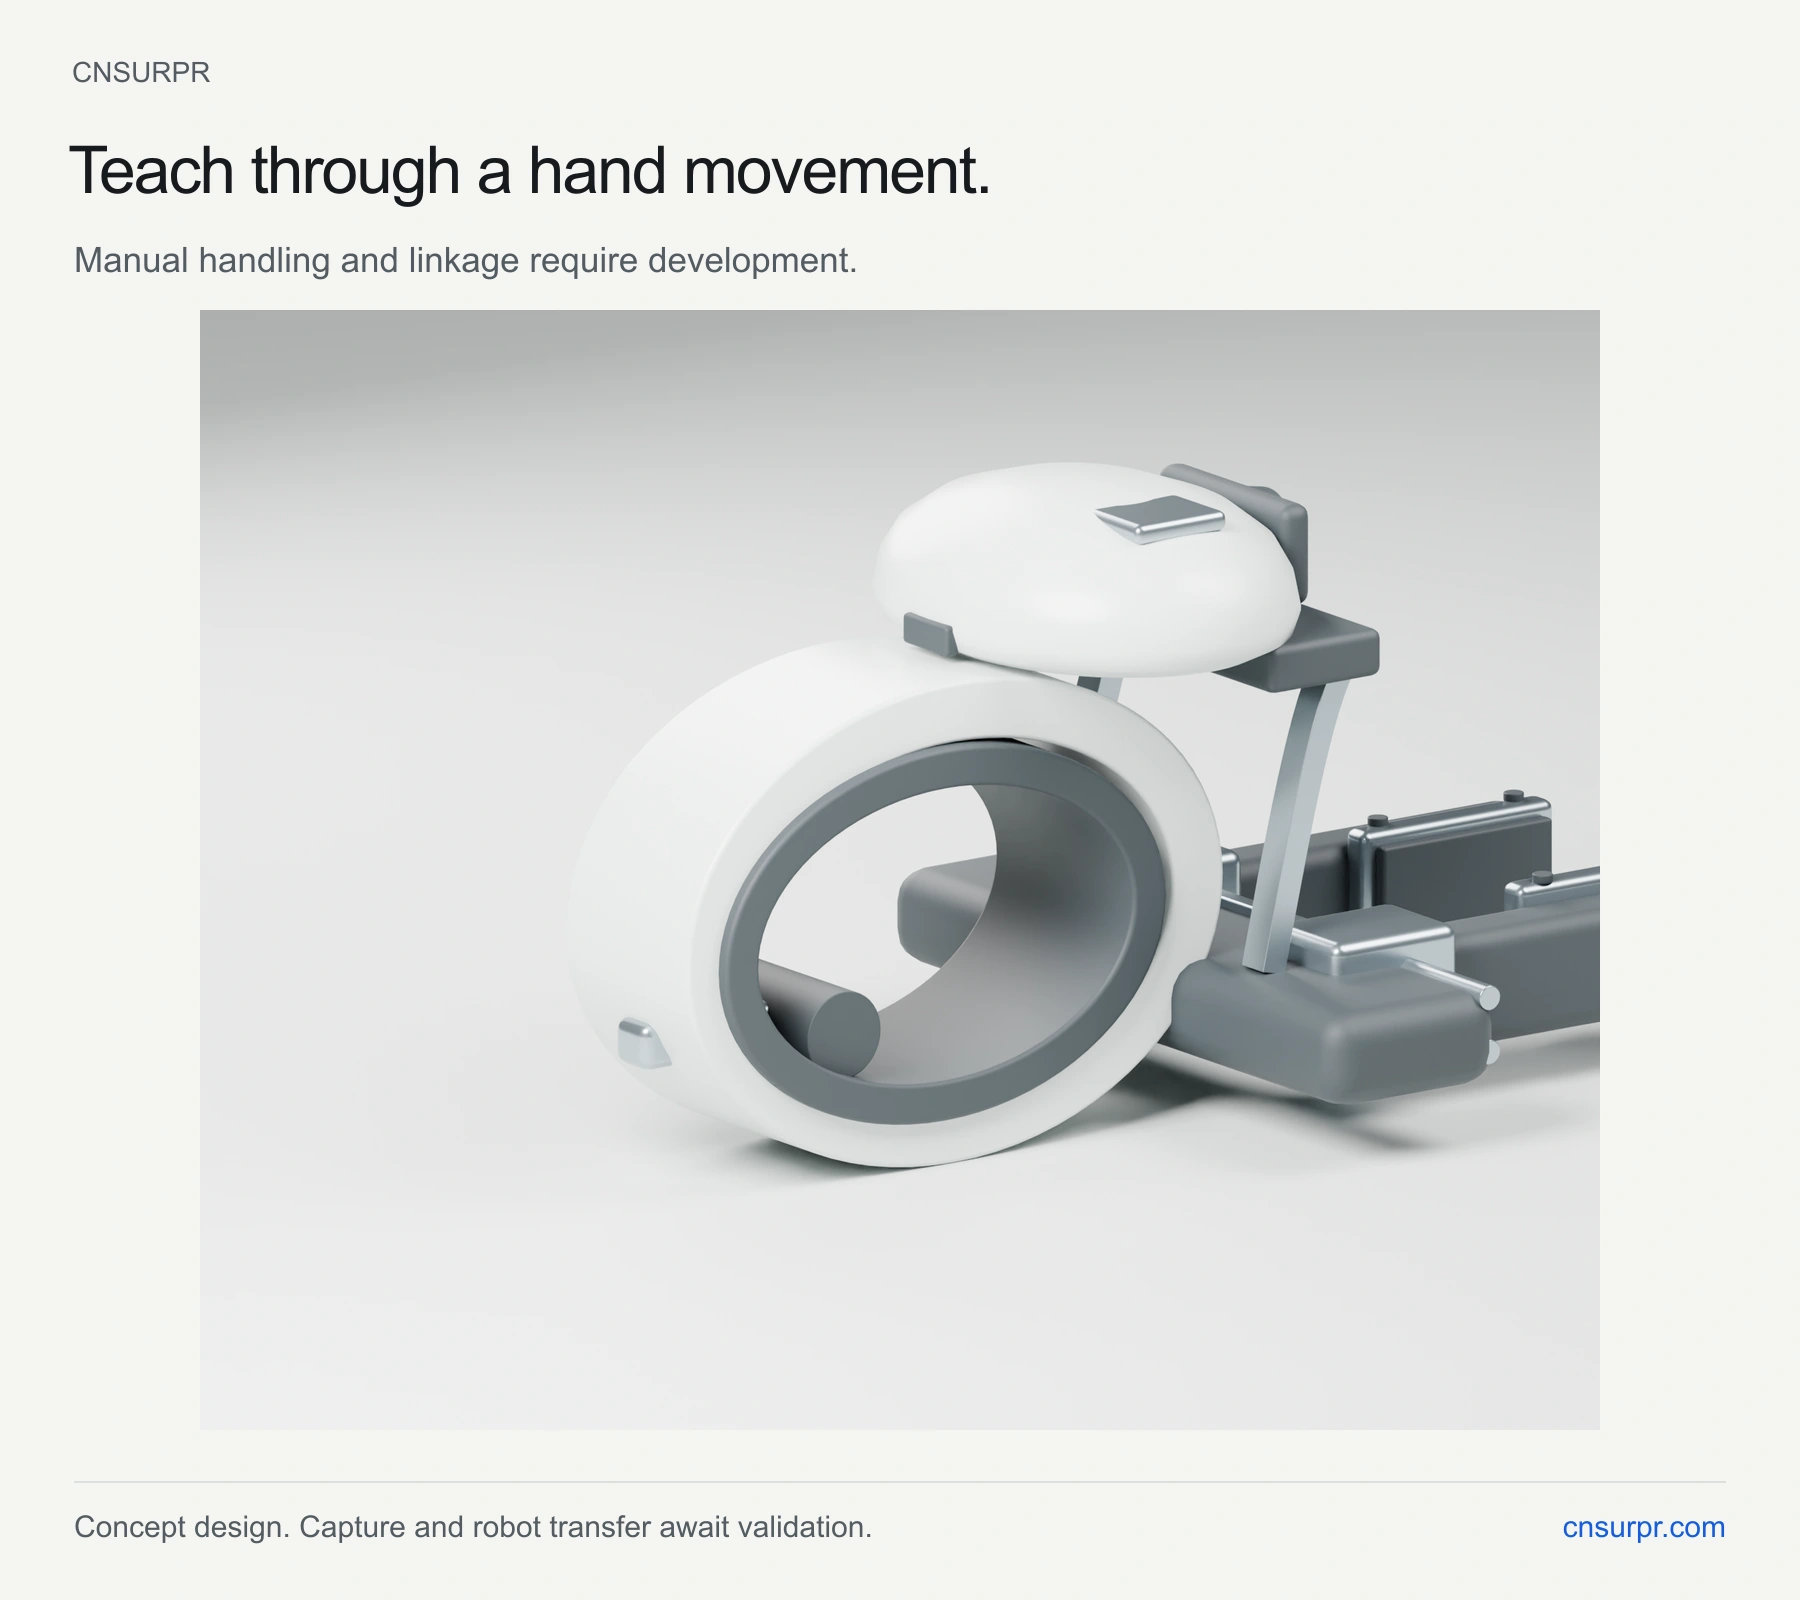
手动示教的握持动作
掌环与触发件用于握持研究,没有已测试传动或人体工学结论。
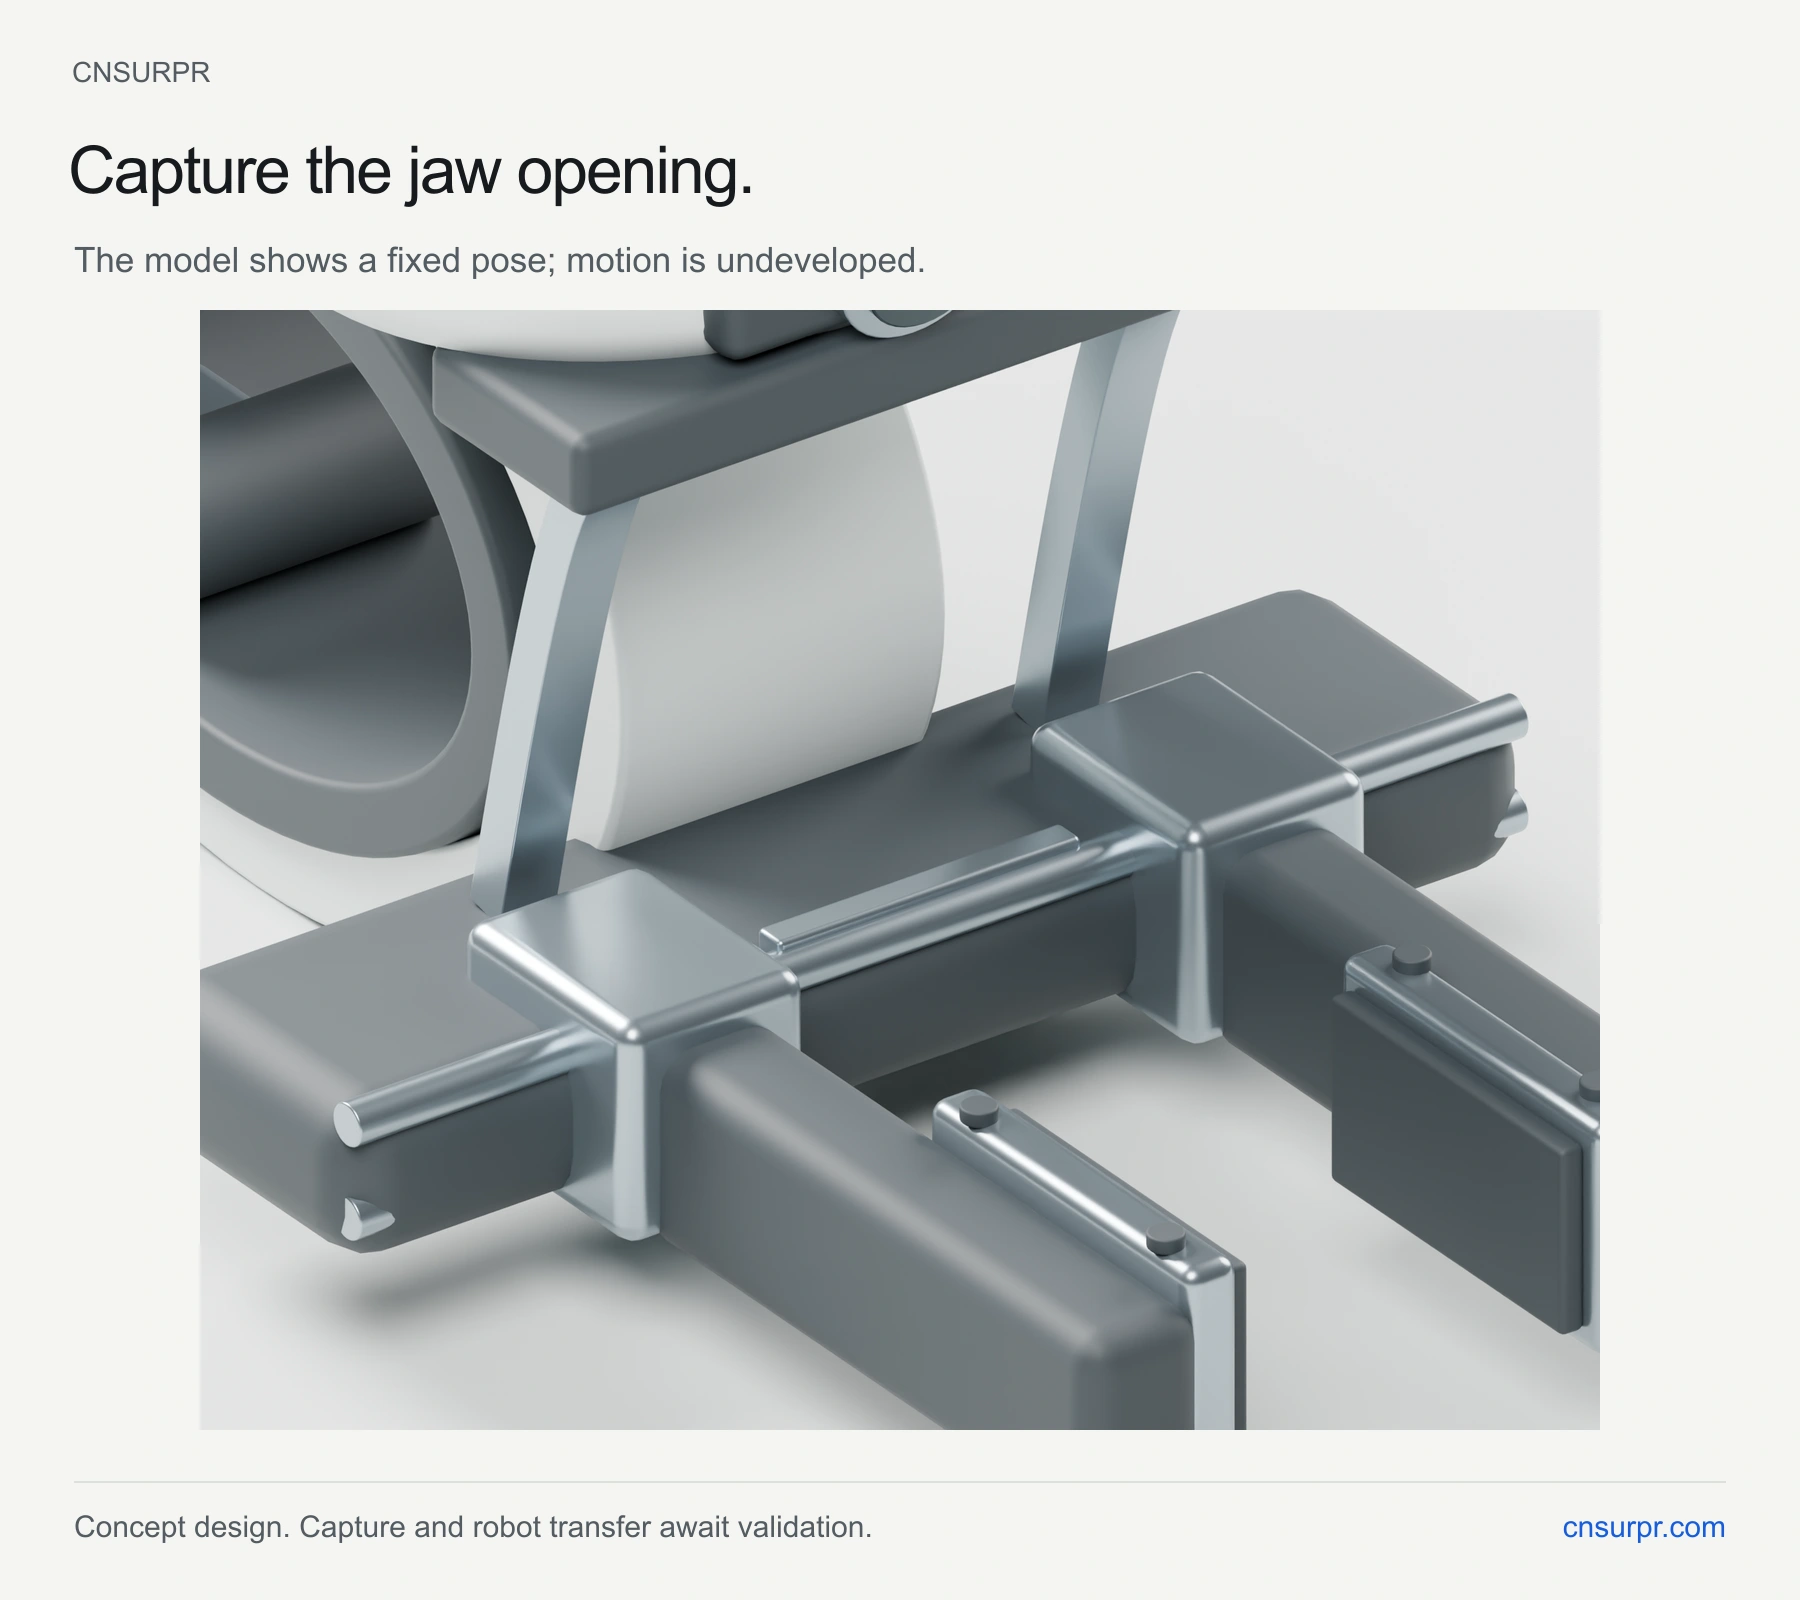
把夹距纳入记录
导向件与滑台表达平行夹持目标。模型是固定姿态,不是已验证运动或可工作的编码器。
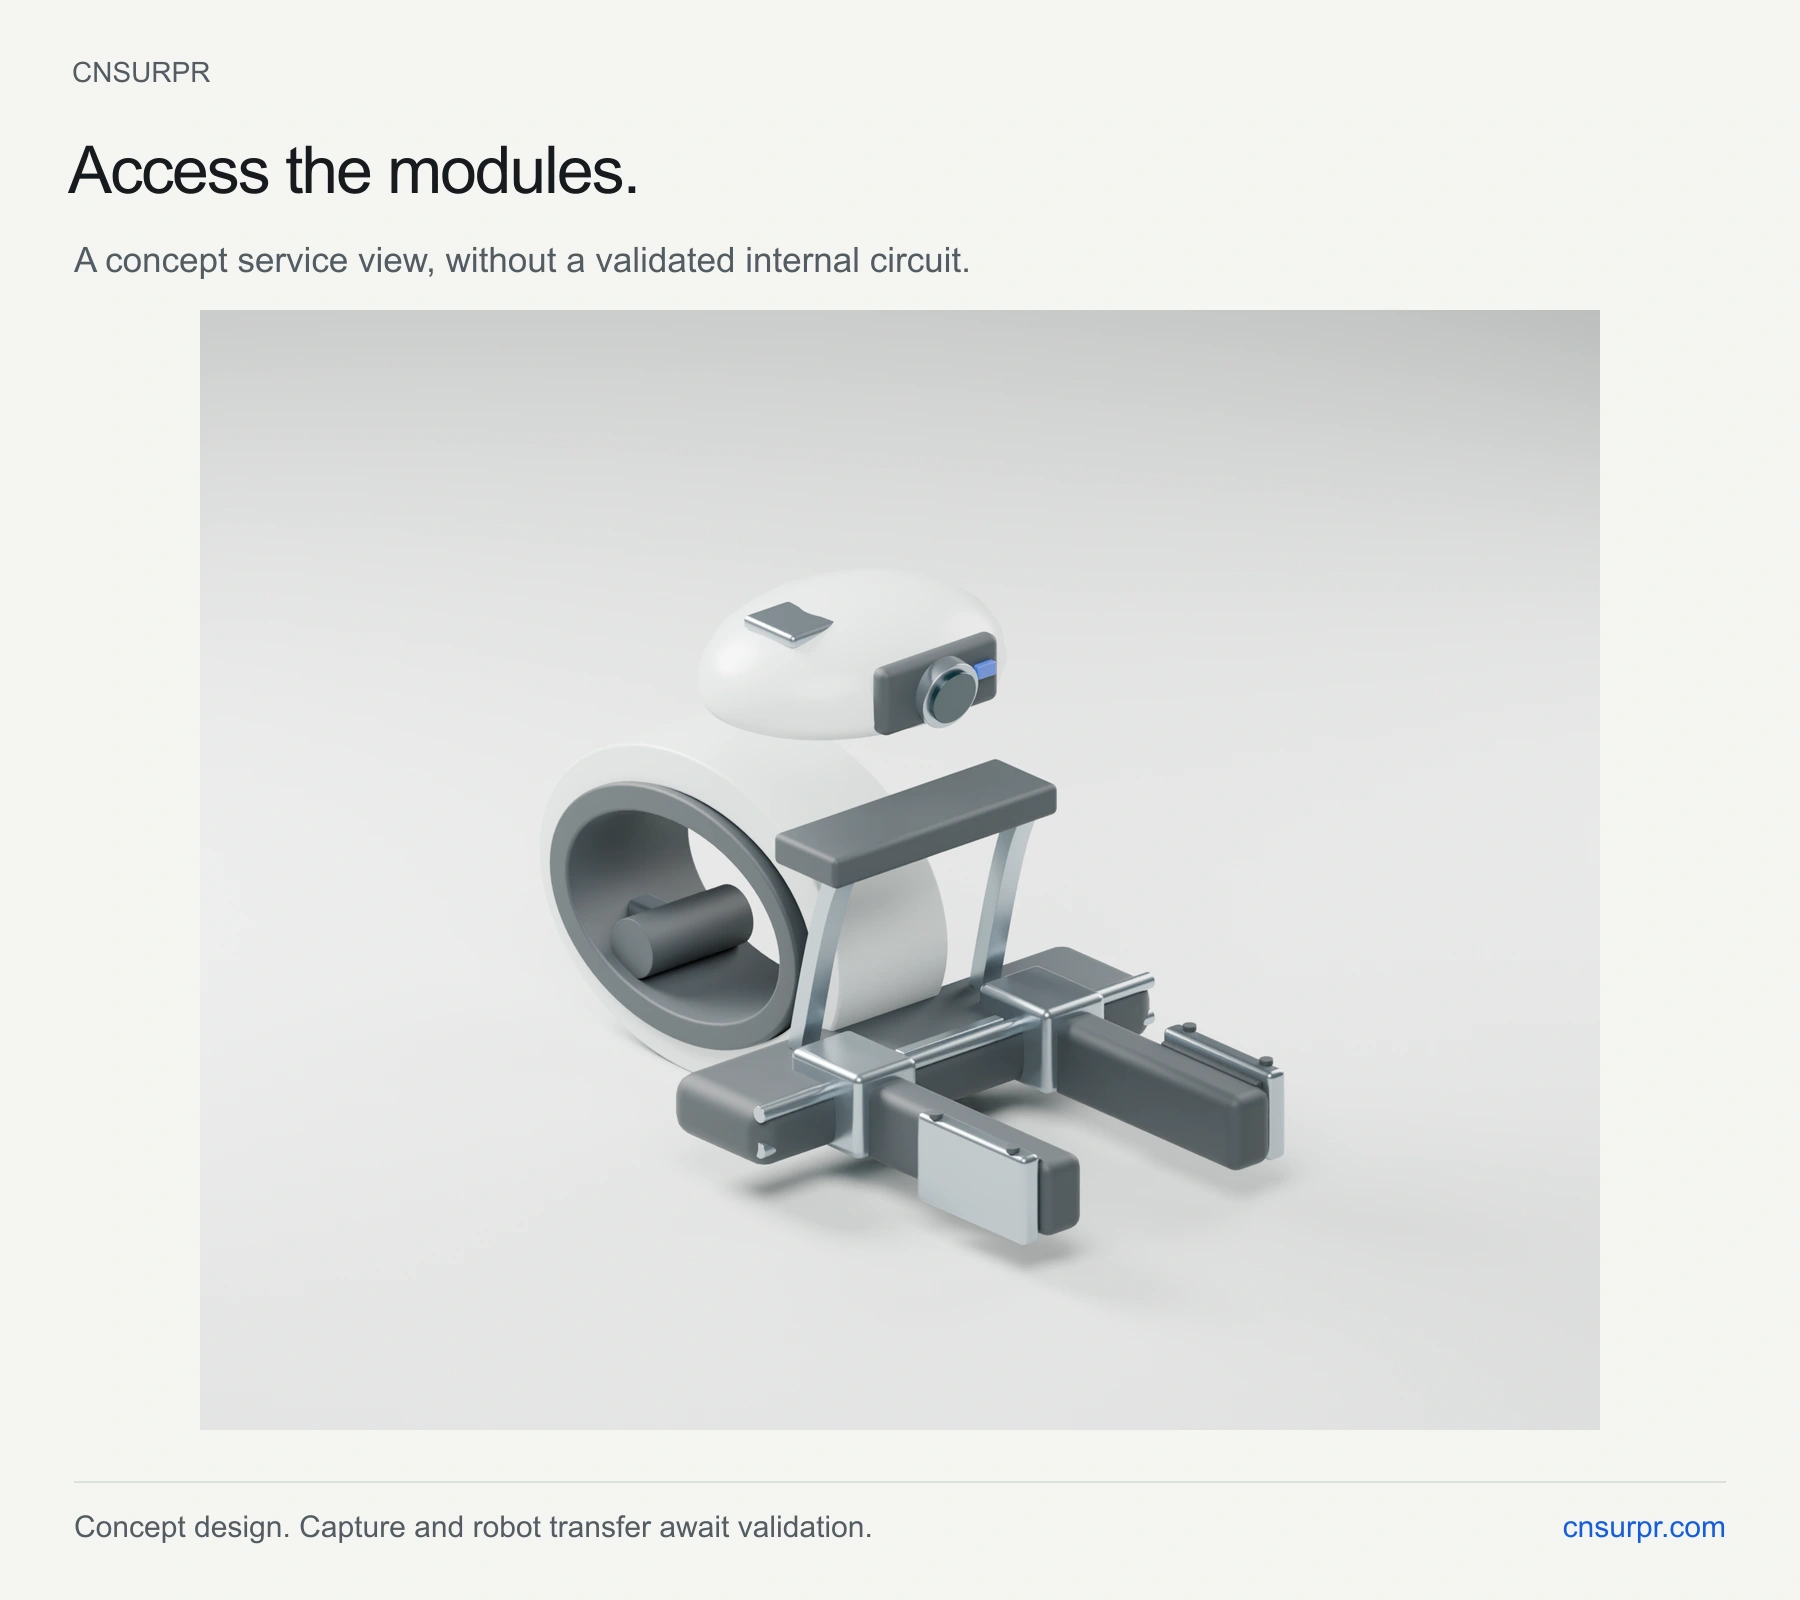
清楚的部件检修路线
拆分件来自同版外观,不表示已验证内部PCB、紧固或装配次序。
从外观走向硬件的研发路线
外观包络110×178×92.5mm,固定展示开口约28.8mm;0–70mm夹距仍是设计目标。拟用RGB、IMU、夹距及触觉读出,通过有线USB由主机采集。内部堆叠、传动、时间对齐、校准和机器人迁移均待开发。
接下来两个预测窗口
30–90天,对三项受控轻物任务比较每小时有效演示、时间对齐、跟踪丢失与重新校准。3–6个月,测试一个匹配机器人和买家重复使用。若既有工具更省力且数据同样可用,缩减方案。这是定性情景,不是销量预测。
哪些因素会削弱机会?
UMI、触觉研究夹具和UR/Scale AI已解决不少同类问题,低价套件和主从机器人都是替代。跟踪失败、校准负担与尚未测量的细分采购规模,可能抵消新终端的价值。
可制造性简报
材料与装配
拟用PA12或PC/ABS壳体、金属导向/承托、可换弹性接触皮肤及握持层,以打印/CNC核分件。壳体是外表研究,尚无已验证内腔、壁厚、密封或公差。
功能BOM路线
RGB相机、IMU、夹距编码、双触觉皮肤/读板、USB采集及时间/记录控制、状态指示、手动回位和导向。先评估主机处理,再讨论学习策略。本外观提案不含电池、无线或自主致动。
供应与成本缺口
未取得实时库存、器件、模具、运输、测试或组装报价。公开读板尺寸只作参考,不能证明装入本壳。不提供售价、MOQ或交期。
试验与准入待办
对照现有工具比较有效示教和校准负担,测跟踪、丢帧、时间漂移、指平行度、线缆拉脱及触觉磨损/零漂。电气、EMC、材料、数据和目的地分类均待核。按民用研发输入概念研究,未声明上市许可。
代码、硬件与模型权利
UMI根代码MIT、LeRobot根代码Apache-2.0;OpenTac代码MIT、硬件CERN-OHL-P-2.0。UMI所引ORB-SLAM3分支为GPLv3,整合义务未定。排除DIGIT非商用制造文件;11月18日FARM项目代码仍标coming soon。第三方模型、数据和机器人网格分别核权,未训练或采用。
采购立项前的问题
这款设备已经能训练或控制机器人吗?
尚无硬件采集或机器人迁移验证。外观展示拟定输入终端,处理流程、任务数据和机器人适配仍需开发。
这里的触觉示教是新发明吗?
UMI、触觉研究系统和商业示教器已有相关路线。本作品拟比较卡匣维护、校准连续性与数据质量流程,收益尚未测量。
各路传感已经同步了吗?
同步属于开发任务。需分别测采样时间、主机到达时间、漂移与丢帧,USB连接本身不能证明同步。
现在可以采购吗?
当前为概念研发,价格、供应、MOQ、交期、性能及认证未确认,可联系团队讨论研发需求。
当前设计可以展示什么?
图像和可操作三维展示同一原创外观及拆修构想。拟定功能、功耗、寿命和生产需样机证据,价格、MOQ和交期均未确认。
如何判断增长预测的可靠性?
这是基于公开出货、企业与开发者证据的前瞻设计判断,各来源测量的对象不同。将在 30、60、90 天后结合反例与产品使用证据复盘。
如何布局搜索与 AI 检索?
页面以双语独立地址、带日期的证据和一致技术描述回答产品与采购问题。以下短语为研究候选,其搜索量仍待核实。
visuotactile demonstration gripper · robot demonstration data capture · replaceable tactile sensor
证据核对日期:2026-11-20
2025工业机器人装机,美国增长,日本与德国下降;宏观背景不等于手持设备市场估计。11月20日复核。
IFR · 24 Sep 2026 ↗企业机器人收入含协作臂/移动机器人,未提供示教器台数序列。11月20日核对,提取正文未显示准确发布时间。
Teradyne · Q3 fiscal 2026 ↗商业训练系统公告,也是强竞品反例。与Teradyne同一企业家族;11月18日核对,19日重读超时。
Universal Robots · 16 Mar 2026 ↗手持示教参考,上游README说明SLAM仍薄弱,团队未运行UMI。
UMI · primary project and code ↗定制触觉皮肤路线,代码和硬件分开许可,未做团队读板制作、校准或库存确认。
OpenTac · code and hardware ↗软件生态证据,不是销量;模型与数据分别有权利和算力要求。
LeRobot · release 0.7.0, 5 Nov 2026 ↗力/触觉示教先行研究;11月18日检查的代码链接仍coming soon,不当已采用实现。
FARM · availability check ↗